 Situs Web Utama
Mengapa Kontrol Elektro-Hidraulik Menjadi Standar Baru untuk Ekskavator Berat?
Seiring dengan meningkatnya presisi, efisiensi, dan pengoperasian yang cerdas dalam proyek konstruksi berat, teknologi kontrol ekskavator terus berkembang. Kontrol pilot hidrolik tradisional semakin dilengkapi dengan sistem elektro-hidrolik, yang menawarkan kontrol yang lebih fleksibel, responsivitas yang lebih baik, dan integrasi yang lebih mudah dengan teknologi mesin canggih. Jadi, apa yang menjadikan kontrol elektro-hidrolik sebagai perkembangan penting dalam ekskavator berat modern, dan bagaimana sistem ini meningkatkan operasi di dunia nyata?
1. Jawaban Singkat: Mengapa Kontrol Elektro-Hidraulik Menjadi Standar pada Ekskavator Berat?
Sistem kontrol elektro-hidraulik mengubah cara kerja ekskavator berat modern dengan mengganti sinyal pilot hidraulik tradisional dengan input kontrol elektronik. Alih-alih mengandalkan oli hidraulik bertekanan rendah untuk mengirimkan perintah joystick, sistem elektro-hidraulik menggunakan sensor elektronik untuk mendeteksi input operator dan mengirimkan sinyal ke pengontrol pusat, yang kemudian mengatur katup elektro-hidraulik untuk mengontrol fungsi hidraulik. Perubahan ini memberikan fleksibilitas yang lebih besar kepada produsen untuk menyempurnakan respons mesin, meningkatkan presisi pengoperasian, dan mengintegrasikan teknologi canggih.
Untuk ekskavator modern, manfaatnya meluas lebih dari sekadar pengoperasian joystick yang lebih lancar. Kontrol elektro-hidraulik menyediakan fondasi digital untuk fitur-fitur seperti panduan mesin, kontrol kemiringan semi-otomatis, pagar virtual, dan bantuan pengangkatan cerdas. Kemampuan ini dapat membantu operator melakukan tugas-tugas kompleks secara lebih konsisten, mengurangi gerakan yang tidak perlu, dan meningkatkan efisiensi di lokasi kerja. Hal ini juga mempermudah penyesuaian mode operasi dan integrasi fungsi berbasis perangkat lunak di masa mendatang. Karena proyek konstruksi semakin menuntut presisi, produktivitas, dan peralatan yang lebih cerdas, Sistem Kontrol Elektro-Hidraulik menjadi teknologi penting dalam pengembangan Ekskavator Listrik modern dan platform ekskavator berat. Namun, kontrol elektro-hidraulik menggambarkan arsitektur kontrol mesin, bukan hanya sumber tenaganya: ekskavator bertenaga diesel juga dapat menggunakan teknologi ini.
2. Poin-Poin Penting
Kontrol yang Lebih Cerdas: Sistem elektro-hidraulik mengubah input joystick menjadi sinyal elektronik, memungkinkan kontrol pergerakan ekskavator yang lebih fleksibel dan presisi.
Perbedaan Teknis Utama: Tidak seperti kontrol pilot hidrolik tradisional, mereka menggunakan pengontrol elektronik untuk mengatur fungsi hidrolik.
Manfaat Praktis: Alat ini dapat meningkatkan responsivitas operasional, menyederhanakan kustomisasi kontrol, dan mendukung operasi di lokasi kerja yang lebih efisien.
Integrasi Teknologi yang Lebih Mudah: Arsitektur elektroniknya menyediakan fondasi untuk panduan mesin, fungsi semi-otomatis, dan otomatisasi ekskavator di masa depan.
Pertimbangan Pemeliharaan: Diagnostik elektronik dapat membantu mengidentifikasi kesalahan sistem, meskipun dukungan teknis yang tepat tetap sangat penting.
3. Apa Itu Sistem Kontrol Elektro-Hidraulik pada Ekskavator Berat?
Sistem kontrol elektro-hidraulik menggabungkan pemrosesan sinyal elektronik dengan tenaga hidraulik untuk mengelola pergerakan ekskavator. Tidak seperti kontrol pilot hidraulik tradisional, yang mengirimkan perintah joystick melalui oli pilot bertekanan, sistem ini menggunakan input elektronik untuk mengatur fungsi hidraulik. Sistem ini memungkinkan produsen mesin untuk menyesuaikan respons kontrol melalui perangkat lunak dan mengintegrasikan fitur pengoperasian cerdas tambahan.
Sistem kontrol elektro-hidraulik tipikal terdiri dari beberapa komponen utama. Joystick elektronik mendeteksi perintah operator, sementara sensor memantau input pengoperasian dan kondisi mesin yang relevan. Pengontrol elektronik pusat memproses informasi ini sesuai dengan logika kontrol yang diprogram. Kemudian mengirimkan sinyal listrik ke katup proporsional elektro-hidraulik atau katup yang dioperasikan solenoid, yang mengatur aliran dan tekanan oli hidraulik untuk mengontrol fungsi-fungsi seperti pengangkatan boom, pergerakan lengan, pengoperasian bucket, dan rotasi struktur atas. Pompa hidraulik memasok daya yang dibutuhkan untuk melakukan gerakan-gerakan ini.
Proses dasarnya mengikuti urutan yang jelas: operator menggerakkan joystick, sensor mengubah gerakan tersebut menjadi sinyal listrik, pengontrol memproses input, dan katup yang sesuai menyesuaikan aliran hidrolik untuk menghasilkan gerakan mesin yang diminta. Pemisahan pemrosesan perintah elektronik dari transmisi daya hidrolik ini memberikan fleksibilitas yang lebih besar dalam kalibrasi kontrol dan integrasi sistem.
Penting juga untuk membedakan kontrol elektro-hidraulik dari teknologi penggerak listrik sepenuhnya. Kontrol elektro-hidraulik menjelaskan bagaimana fungsi mesin dikendalikan, bukan bagaimana mesin tersebut diberi daya. Ekskavator bertenaga diesel dapat menggunakan sistem kontrol elektro-hidraulik sambil tetap mengandalkan mesin diesel dan pompa hidraulik untuk daya. Sebaliknya, ekskavator listrik sepenuhnya menggunakan motor listrik dan sistem baterai sebagai sumber daya utamanya.
4. Kontrol Pilot Elektro-Hidraulik vs. Kontrol Pilot Tradisional: Apa yang Telah Berubah?
Kontrol pilot hidrolik tradisional dan sistem kontrol elektro-hidrolik modern menggunakan metode yang berbeda untuk mengirimkan perintah operator, meskipun pada akhirnya keduanya bergantung pada tenaga hidrolik untuk menggerakkan peralatan kerja ekskavator.
Dalam sistem kontrol pilot tradisional, operator menggerakkan joystick mekanis, yang mengoperasikan katup pilot. Oli pilot bertekanan kemudian dialirkan melalui saluran hidrolik ke katup kontrol utama, menyebabkan spulnya bergeser dan mengatur aliran oli hidrolik ke aktuator. Desain ini telah banyak digunakan pada ekskavator konvensional karena strukturnya yang relatif sederhana dan praktik perawatan yang sudah mapan.
Sistem kontrol elektro-hidraulik modern menggantikan transmisi sinyal hidraulik ini dengan pemrosesan perintah elektronik. Joystick elektronik menghasilkan sinyal listrik berdasarkan masukan operator, dan pengontrol elektronik memproses sinyal-sinyal ini sebelum memerintahkan katup elektro-hidraulik. Arsitektur ini memungkinkan produsen untuk menyesuaikan karakteristik respons melalui perangkat lunak, menyesuaikan mode operasi, dan mengintegrasikan fungsi kontrol mesin tingkat lanjut.
Perbedaan utama terletak pada struktur kontrol, fleksibilitas, presisi, dan perawatan. Sistem elektro-hidraulik menawarkan potensi yang lebih besar untuk penyempurnaan respons gerakan dan koordinasi berbagai fungsi. Sistem ini juga menyediakan dasar yang lebih nyaman untuk mengintegrasikan panduan mesin dan teknologi otomatisasi. Namun, kinerjanya bergantung pada akurasi sensor, pemrograman pengontrol, kualitas komponen hidraulik, dan kalibrasi sistem. Sementara itu, sistem pilot tradisional tetap dihargai karena keandalannya yang telah terbukti dan prosedur pemecahan masalahnya yang relatif familiar.
Jadi, sistem mana yang lebih baik untuk ekskavator berat? Tidak ada jawaban universal. Kontrol elektro-hidraulik sangat cocok untuk mesin yang membutuhkan kustomisasi kontrol tingkat lanjut, fungsi cerdas, dan integrasi teknologi masa depan. Kontrol pilot hidraulik tradisional tetap praktis untuk aplikasi di mana pengoperasian yang mudah, prosedur perawatan yang mapan, dan kompleksitas sistem yang lebih rendah menjadi prioritas. Pada akhirnya, pembeli harus mengevaluasi kondisi kerja mesin, konfigurasi teknis, kemampuan perawatan, dan total biaya kepemilikan daripada memilih hanya berdasarkan teknologi kontrol saja.
5. Mengapa Kontrol Elektro-Hidraulik Menjadi Standar Baru?
Meningkatnya penggunaan sistem kontrol elektro-hidraulik pada ekskavator berat didorong oleh permintaan akan presisi pengoperasian yang lebih tinggi, peningkatan produktivitas, dan fungsionalitas mesin yang lebih cerdas. Dengan menggabungkan pemrosesan sinyal elektronik dengan tenaga hidraulik, sistem ini memberi produsen lebih banyak kendali atas bagaimana ekskavator merespons perintah operator dan berinteraksi dengan teknologi canggih.
5.1 Operasi Ekskavator yang Lebih Presisi dan Responsif
Kontrol elektro-hidraulik memungkinkan pengontrol elektronik untuk menyesuaikan respons katup sesuai dengan masukan operator dan strategi kontrol yang diprogram. Hal ini memberikan fleksibilitas yang lebih besar dalam mengendalikan aliran hidraulik dan mengoordinasikan pergerakan mesin. Untuk tugas-tugas seperti penggalian parit, perataan tanah, dan penanganan material halus, sistem yang dikalibrasi dengan benar dapat membantu operator mencapai pergerakan yang lebih halus dan lebih mudah diprediksi. Presisi sebenarnya bergantung pada konfigurasi hidraulik mesin, sensor, dan kalibrasi kontrol.
5.2 Kontrol Joystick yang Lebih Halus dan Kenyamanan Operator yang Lebih Baik
Joystick elektronik dapat dikonfigurasi dengan karakteristik respons yang berbeda untuk menyesuaikan preferensi operator dan kondisi kerja. Produsen dapat menyesuaikan sensitivitas joystick, kurva respons, dan mode operasi melalui sistem kontrol. Hal ini membantu menciptakan pengalaman pengoperasian yang lebih konsisten dan dapat mengurangi gerakan tangan yang tidak perlu selama tugas berulang. Dikombinasikan dengan ergonomi kabin yang sesuai, fitur-fitur ini dapat meningkatkan kenyamanan operator selama jam kerja yang panjang.
5.3 Integrasi yang Lebih Baik dengan Sistem Panduan Mesin Cerdas
Salah satu keunggulan utama arsitektur kontrol elektronik adalah kemampuannya untuk berkomunikasi dengan sistem mesin digital lainnya. Tergantung pada konfigurasi ekskavator, kontrol elektro-hidraulik dapat mendukung integrasi dengan panduan mesin 2D/3D, kontrol kemiringan, sensor posisi, dan sistem kontrol alat tambahan. Operator dapat menggunakan informasi ini untuk menyelesaikan tugas penggalian dengan lebih akurat dan mempertahankan kontrol yang lebih ketat terhadap parameter kerja.
5.4 Peningkatan Efisiensi Operasional dan Pengurangan Pergerakan yang Tidak Perlu
Strategi kontrol yang lebih fleksibel dapat membantu mengkoordinasikan berbagai fungsi hidrolik dan mengoptimalkan respons mesin. Misalnya, selama pergerakan gabungan boom, lengan, dan bucket, sistem yang dirancang dengan baik dapat memberikan pengoperasian yang lebih lancar dan kontrol yang lebih mudah diprediksi. Mengurangi koreksi yang tidak perlu dan gerakan berulang dapat meningkatkan efisiensi kerja, meskipun peningkatan produktivitas aktual bergantung pada keterampilan operator, spesifikasi mesin, dan kondisi lokasi kerja.
5.5 Kemudahan Kustomisasi Pengaturan Kontrol dan Mode Operasi
Berbeda dengan sistem konvensional yang lebih bergantung pada penyesuaian mekanis dan hidraulik, sistem elektro-hidraulik dapat menawarkan kustomisasi berbasis perangkat lunak. Produsen dapat menyediakan berbagai mode operasi untuk pekerjaan presisi, penggalian tugas berat, atau operasi hemat bahan bakar. Hal ini memungkinkan ekskavator yang sama untuk beradaptasi lebih efektif dengan berbagai aplikasi tanpa memerlukan modifikasi perangkat keras yang ekstensif.
5.6 Potensi Lebih Besar untuk Fungsi Otomatis dan Peningkatan di Masa Depan
Kontrol elektro-hidraulik menyediakan fondasi penting untuk teknologi ekskavator canggih, termasuk perataan semi-otomatis, pagar virtual, bantuan pengangkatan cerdas, dan fitur otomatisasi mesin lainnya. Arsitektur elektroniknya juga membuat pembaruan perangkat lunak dan integrasi sistem di masa mendatang menjadi lebih praktis. Seiring perkembangan peralatan konstruksi menuju konektivitas dan otomatisasi yang lebih besar, fleksibilitas ini menjadi pertimbangan yang semakin penting saat memilih ekskavator berat modern.
6. Aplikasi di Dunia Nyata: Di Mana Kontrol Elektro-Hidraulik Memberikan Perbedaan?
Sistem kontrol elektro-hidraulik menawarkan manfaat praktis di berbagai aplikasi ekskavator berat, terutama di mana gerakan yang presisi, fungsi hidraulik yang terkoordinasi, dan kontrol mesin yang fleksibel diperlukan.
6.1 Pekerjaan Pemindahan Tanah dan Penggalian Parit dengan Presisi
Dalam penggalian parit, perataan tanah, dan penggalian pondasi, kontrol yang akurat terhadap boom, lengan, dan bucket sangat penting. Sistem elektro-hidraulik memungkinkan produsen untuk menyempurnakan respons mesin, membantu operator melakukan gerakan terkontrol dan mencapai hasil penggalian yang lebih konsisten, terutama bila dikombinasikan dengan teknologi panduan mesin.
6.2 Pengangkatan dan Penanganan Material Berat
Selama operasi pengangkatan, respons hidraulik yang stabil dan dapat diprediksi sangat penting untuk menangani beban berat. Tergantung pada konfigurasi mesin, kontrol elektro-hidraulik dapat mendukung bantuan pengangkatan cerdas dan gerakan terkoordinasi, membantu operator mengelola tugas pengangkatan dengan kontrol yang lebih baik.
6.3 Proyek Pertambangan dan Konstruksi Skala Besar
Pertambangan, penggalian, dan proyek infrastruktur besar seringkali melibatkan kondisi kerja yang berat dan operasi berat yang berulang. Pengaturan kontrol yang dapat disesuaikan dapat membantu mengadaptasi respons ekskavator terhadap berbagai tugas, sementara pemantauan dan diagnostik elektronik mendukung manajemen peralatan.
6.4 Operasi Kompleks yang Membutuhkan Banyak Lampiran
Ekskavator berat modern sering menggunakan pemecah hidrolik, penjepit, pemotong, dan perlengkapan khusus lainnya. Sistem kontrol elektro-hidrolik dapat menyederhanakan integrasi perlengkapan dan memberikan pengaturan kontrol yang lebih fleksibel. Jika dikonfigurasi dengan benar, sistem ini membantu operator beralih antara berbagai aplikasi dan mengelola berbagai fungsi hidrolik secara lebih efektif.
7. Apa yang Harus Dipertimbangkan Pembeli Sebelum Memilih Ekskavator Listrik?
Memilih ekskavator yang dilengkapi dengan sistem kontrol elektro-hidraulik membutuhkan lebih dari sekadar membandingkan spesifikasi teknis. Pembeli harus mengevaluasi bagaimana teknologi kontrol tersebut sesuai dengan kondisi kerja aktual, persyaratan operasional, dan rencana kepemilikan jangka panjang mereka.
7.1 Periksa Apakah Sistem Sesuai dengan Persyaratan Proyek Anda
Pertimbangkan aplikasi utama, beban kerja, dan lingkungan operasional. Penggalian presisi, penggalian tugas berat, dan penanganan material berulang mungkin memerlukan karakteristik kontrol yang berbeda. Pastikan sistem tersebut sesuai untuk tugas yang Anda inginkan.
7.2 Evaluasi Kustomisasi Kontrol dan Kompatibilitas Lampiran
Periksa apakah mesin tersebut menawarkan mode pengoperasian yang dapat disesuaikan dan mendukung perlengkapan hidrolik yang Anda butuhkan, seperti pemecah, penjepit, atau gunting hidrolik. Konfirmasikan aliran hidrolik tambahan, tekanan, dan fungsi kontrol yang dibutuhkan.
7.3 Memahami Pemeliharaan, Diagnostik, dan Dukungan Purna Jual
Tanyakan tentang diagnosis kerusakan elektronik, perlindungan pengontrol, ketersediaan suku cadang, dan dukungan teknis. Operator dan teknisi perawatan juga harus menerima pelatihan yang sesuai untuk menangani komponen elektronik dan hidrolik.
8. Contoh Praktis di Industri: Bagaimana Kontrol Ekskavator Modern Meningkatkan Kinerja di Lokasi Kerja
Seri DEVELON -9 mengilustrasikan bagaimana kontrol elektro-hidraulik meningkatkan pengoperasian ekskavator modern. Arsitektur kontrol elektroniknya menggunakan sensor joystick untuk mengirimkan perintah operator ke pengontrol, yang mengatur katup elektro-hidraulik dan output pompa hidraulik untuk mencapai pergerakan yang presisi. Dalam aplikasi praktis, integrasi tiltrotator memungkinkan operator untuk menyesuaikan sudut dan rotasi attachment langsung dari kabin, meningkatkan fleksibilitas saat menggali di sekitar rintangan atau bekerja di ruang terbatas. Diagnosis kesalahan elektronik juga membantu teknisi mengidentifikasi kesalahan sistem melalui pemantauan onboard, sehingga pemecahan masalah menjadi lebih efisien. Bagi pembeli peralatan, contoh ini menyoroti tiga pertimbangan penting: responsivitas kontrol, kompatibilitas dengan attachment hidraulik, dan kemampuan diagnostik. Saat membandingkan ekskavator berat, pembeli harus mengevaluasi tidak hanya daya mesin dan gaya penggalian tetapi juga kemampuan sistem kontrol untuk mendukung pengoperasian yang presisi, manajemen hidraulik yang efisien, dan perawatan jangka panjang.
9. Pertanyaan yang Sering Diajukan Tentang Sistem Kontrol Elektro-Hidraulik
Apa Perbedaan Antara Kontrol Pilot Elektro-Hidraulik dan Hidraulik?
Kontrol pilot hidraulik menggunakan tekanan oli untuk mengirimkan perintah operator, sementara sistem elektro-hidraulik mengubah input joystick menjadi sinyal listrik yang mengontrol katup hidraulik dan output pompa.
Apakah Kontrol Elektro-Hidraulik Lebih Akurat?
Secara umum, ya. Pemrosesan sinyal elektronik memungkinkan kontrol yang lebih halus terhadap aliran hidrolik dan pergerakan mesin, sehingga meningkatkan presisi dan daya tanggap pengoperasian.
Apakah Excavator Listrik Sama dengan Excavator Elektro-Hidraulik?
Tidak. Ekskavator listrik menggunakan motor listrik sebagai sumber tenaga, sedangkan ekskavator elektro-hidraulik menggunakan kontrol elektronik untuk mengelola fungsi hidraulik. Sebuah ekskavator dapat memiliki kontrol elektro-hidraulik meskipun masih menggunakan mesin diesel.
Apakah Sistem Elektro-Hidraulik Lebih Sulit Dirawat?
Tidak selalu. Hal itu memerlukan diagnostik kelistrikan dan inspeksi sensor, tetapi pemantauan kesalahan di dalam perangkat dapat menyederhanakan pemecahan masalah.
Bisakah Kontrol Elektro-Hidraulik Mendukung Otomatisasi Ekskavator?
Ya. Mereka menyediakan antarmuka elektronik yang dibutuhkan untuk panduan mesin, fungsi otomatis, dan bantuan kontrol tingkat lanjut.
Apakah Kontrol Elektro-Hidraulik Layak Diinvestasikan?
Untuk aplikasi yang menuntut, alat ini dapat meningkatkan presisi, fleksibilitas pemasangan, dan efisiensi operasional. Pembeli harus membandingkan biaya awal, persyaratan perawatan, dan manfaat produktivitas jangka panjang.
10. Kesimpulan: Masa Depan Teknologi Kontrol Ekskavator Berat
Kontrol elektro-hidraulik membentuk masa depan ekskavator berat dengan meningkatkan presisi pengoperasian, fleksibilitas alat tambahan, dan kontrol mesin yang cerdas. Seiring dengan perkembangan tuntutan konstruksi, pembeli harus mengevaluasi kemampuan sistem kontrol bersamaan dengan persyaratan proyek, konfigurasi mesin, dan kebutuhan perawatan jangka panjang. Memilih teknologi yang tepat dan dukungan purna jual yang andal membantu memaksimalkan nilai dan produktivitas peralatan.
Seiring industri konstruksi beralih ke peralatan yang lebih cerdas dan berkelanjutan, TDER menawarkan solusi listrik praktis untuk lokasi proyek modern. Loader Beroda Listrik ZT970EV Dan Ekskavator Listrik Terikat TCE240EV Menggabungkan tenaga listrik dengan konfigurasi mesin canggih untuk mendukung operasi yang efisien, presisi, dan andal. Jelajahi solusi mesin listrik TDER dan temukan peralatan yang tepat untuk proyek Anda berikutnya.
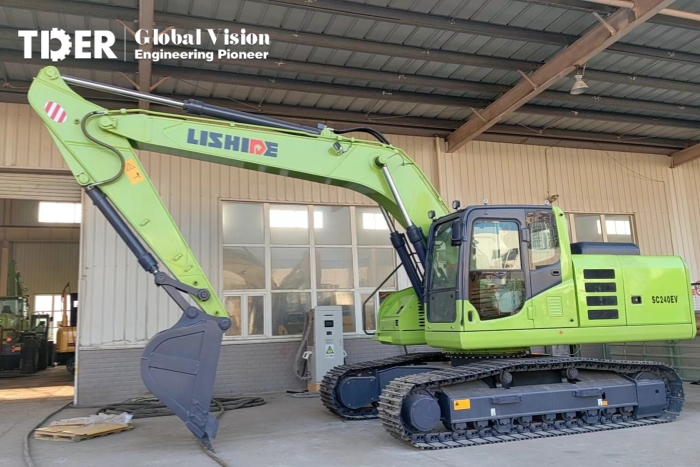
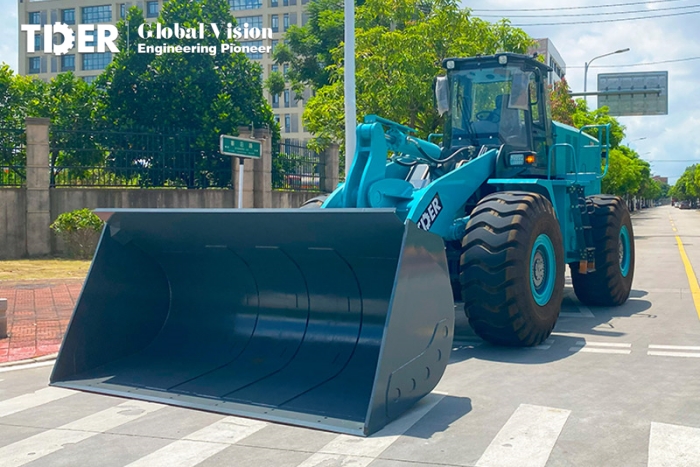
Barang | Loader Beroda Listrik ZT970EV | Ekskavator Listrik Terikat TCE240EV |
|---|---|---|
Model | ZT970EV | TCE240EV |
Jenis Peralatan | Loader Roda Listrik | Ekskavator Crawler Listrik yang Terikat |
Beban Terukur | 7.000 kg | — |
Berat Operasional | 25.000 kg | 24.000 kg |
Kapasitas Ember | 4,2–4,5 m³ | 1,2–1,4 m³ |
Daya Terukur | 510 kW | 90–132 kW |
Model Motor | Penggerak Listrik Tiga Motor | YVE3-315M-4 |
Kecepatan Motor | — | 1.480 rpm |
Jenis Baterai | Baterai Lithium | Sumber Daya Eksternal yang Terhubung |
Merek Baterai | KUCING | — |
Kapasitas Baterai | 350 kWh | — |
Kapasitas Terukur | 608 Ah | — |
Tegangan Nominal | 576 V | — |
Daya Tahan Baterai per Pengisian Daya | 5–7 jam | — |
Waktu Pengisian | 60 menit | — |
Sistem Pengisian Daya | Pengisian Cepat Ganda | — |
Kecepatan Perjalanan (Tinggi / Rendah) | 18 / 36 km/jam (Maju) | 5,2 / 3,5 km/jam |
Kecepatan Mundur | 18 / 36 km/jam | — |
Kecepatan Ayunan | — | 11,1 r/min |
Gaya Traksi Maksimum | 195 kN | 174 kN |
Kekuatan Terobosan Maksimum | 210 kN | — |
Gaya Penggalian Ember (ISO) | — | 151 kN |
Gaya Penggalian Lengan (ISO) | — | 115 kN |
Kemampuan Tanjakan / Sudut Panjat | 28° | 35° |
Tekanan Tanah | — | 48,6 kPa |
Sudut Putar | 40° | — |
Model Pompa Hidrolik | — | AP4VO140 |
Aliran Hidraulik Maksimum | — | 280 × 2 L/menit |
Tekanan Kerja Hidraulik | — | 34,3 MPa |
Kapasitas Tangki Hidrolik | — | 246 L |
Sistem Hidrolik | Pertemuan Pompa Ganda | — |
Metode Operasi | Kontrol Pilot | — |
Total Waktu Siklus | 9,7 detik | — |
Waktu Angkat | 5,8 detik | — |
Waktu Pembuangan | 3,5 detik | — |
Tinggi Pembuangan | 3.752 mm | 6.438 mm |
Jangkauan Pembuangan | 1.479 mm | — |
Tinggi Penggalian Maksimum | — | 9.310 mm |
Kedalaman Penggalian Maksimum | — | 6.875 mm |
Jarak Penggalian Maksimum | — | 10.170 mm |
Jarak Penggalian Maksimum di Permukaan Tanah | — | 9.990 mm |
Kedalaman Penggalian Dinding Vertikal Maksimum | — | 5.860 mm |
Panjang Keseluruhan | 9.782 mm | 9.740 mm |
Lebar Keseluruhan | 3.007 mm | 2.980 mm |
Tinggi Keseluruhan | 3.587 mm | 3.190 mm (Bagian Atas Boom) / 3.120 mm (Bagian Atas Kabin) |
Jarak roda | 3.700 mm | — |
Tapak Roda | 2.300 mm | — |
Radius Putar Ekor | — | 2.810 mm |
Radius Belok Minimum | — | 3.975 mm |
Panjang Pengardean Jalur | — | 3.640 mm |
Panjang Lintasan | — | 4.450 mm |
Lebar Jalur | — | 2.380 mm |
Lebar Sepatu Lari | — | 600 mm |
Model Ban | 26,5-25 | — |
Jarak Bebas Beban Penyeimbang dari Tanah | — | 1.065 mm |
Jarak Bebas Minimum dari Tanah | — | 442 mm |
Panjang Lengan | — | 3.050 mm |
Panjang Boom | — | 5.850 mm |
Rem Servis | Tipe Penjepit Cakram, Udara-di-atas-Minyak | — |
Rem Parkir | Kontrol Pneumatik, Tipe Cakram Penjepit | — |
AC | Pemanasan dan Pendinginan Listrik | — |
Tegangan Sistem | DC 24 V | — |